人体存在种种组织, 肌肉是其中关键的一类, 人体里。肌肉的体积并非只与人的外表有关联, 且在日常活动期间, 当肌肉收缩牵引骨骼去进行关节运动之际, 还发挥着重要的杠杆作用。
换句话讲, 我们这个种类之所以在凭借两只小小的脚来稳固住巨大的身体、灵活地进行活动并且还能够搬运沉重的东西, 很大程度上的缘由源自于我们身体上繁杂的肌肉构造。
那么,这样的结构可以被复制到机器人领域吗?
机器人的肌肉,应该是由什么组成的?
一般而言, 当下主导机器人运动的, 皆是液压、电机这类传统的供能形式, 通过将电磁能予以能量传导来实现运动, 若简单回忆一番挖掘机这类大型机械的运作方式, 便能够想象出如今的机器人是怎样工作的。
我们于物理课本之中皆学过, 能量进行转换是存有一定效率的, 易于运用的能量产生转换, 难以运用的能量于转换进程里消失, 相较于机械能与电能展开的互相转换, 生物肌肉的能量来源为化学能, 能量转换效率更高。
这在一定程度上造就了生物肌肉的特定性质, 其具有强大的拉力, 每平方厘米约有5Kg, 具备灵活的伸缩性, 收缩和伸长比率达到60%, 还有极大的耐用性以及自我修复能力。
相比起来, 那些沉重的, 僵硬的, 并且还需要时常修理的机械简直差劲透顶了。于是从上个世纪40年代开始, 科学家们就一直开展人造肌肉方面的研究, 想要把肌肉组织的优势运用到机械设备上面去。
目前人造肌肉的形式大概有以下几种。
具有利用空气做功能力的人工仿制肌肉之中, 气动人工肌肉可要说到是那种无比简易且造价低廉的类型呀, 设想, 在自身胳膊之处放上一只大气球, 凭借大气球持续充入气体, 胳膊自然就会因大气球膨胀起来的体积致使被支撑抬升空中了。
有着柔性材料, 模仿肌肉组织的气动类人工肌肉, 借助气压驱动, 从而模仿肌肉的柔软, 以及灵活、轻便的特性。
MIT曾推出过一种人造肌肉, 它由可压缩软骨架、密封袋以及气体或流体介质构成, 模仿折纸结构弹性发力, 能提起比装置本身重1000倍的物品。
智能材料包含多种类别, 比如说那种借助高压静电驱动的电活化聚合物, 又或者是能够依据环境温度变化而伸缩的凝胶之类的。不妨这样去理解, 存在一块被包裹于液体当中的橡胶, 借助液体温度的改变进而产生热胀冷缩的现象。
科研学者们来自科罗拉多大学博尔德分校, 他们研究出了一种名为HASEL的材料装置, 该设备运用廉价塑料制品填充绝缘液体, 接着连接电极, 这样就能做到在电压通过时进行动作。在实验里, 这种柔软材料具备69%的拉伸度, 此数据很接近生物肌肉, 它能够轻柔地抓取树莓、生鸡蛋这类脆弱物体, 不会像机械装置那般对物体造成破坏。并且, 这种材料造价颇为低廉, 制造一个可以抓起鸡蛋的HASEL仅需10美分。
但要是说起丧心病狂的程度, 那还得看日本的科学家, 最近有新闻报道, 日本东京大学等团队, 研发出了世界上首个生物肌肉机器人, 附着在树脂骨骼外面的, 并非气囊或者凝胶, 而是在培养皿当中, 利用小鼠骨骼肌细胞培养出来的“真·肌肉组织”。
电流刺激时, 单侧肌肉能够收缩运动, 带动关节弯曲, 进而勾起物品。然而因涉及生物组织培养, 此人造肌肉造价高昂, 还会出现肌肉僵直等情况, 目前属于试验性质。
余下的便采用形形色色稀奇罕见的材料去模拟肌肉组织的组成, 接着借助热能、电能等诸多形式来产生动力了。
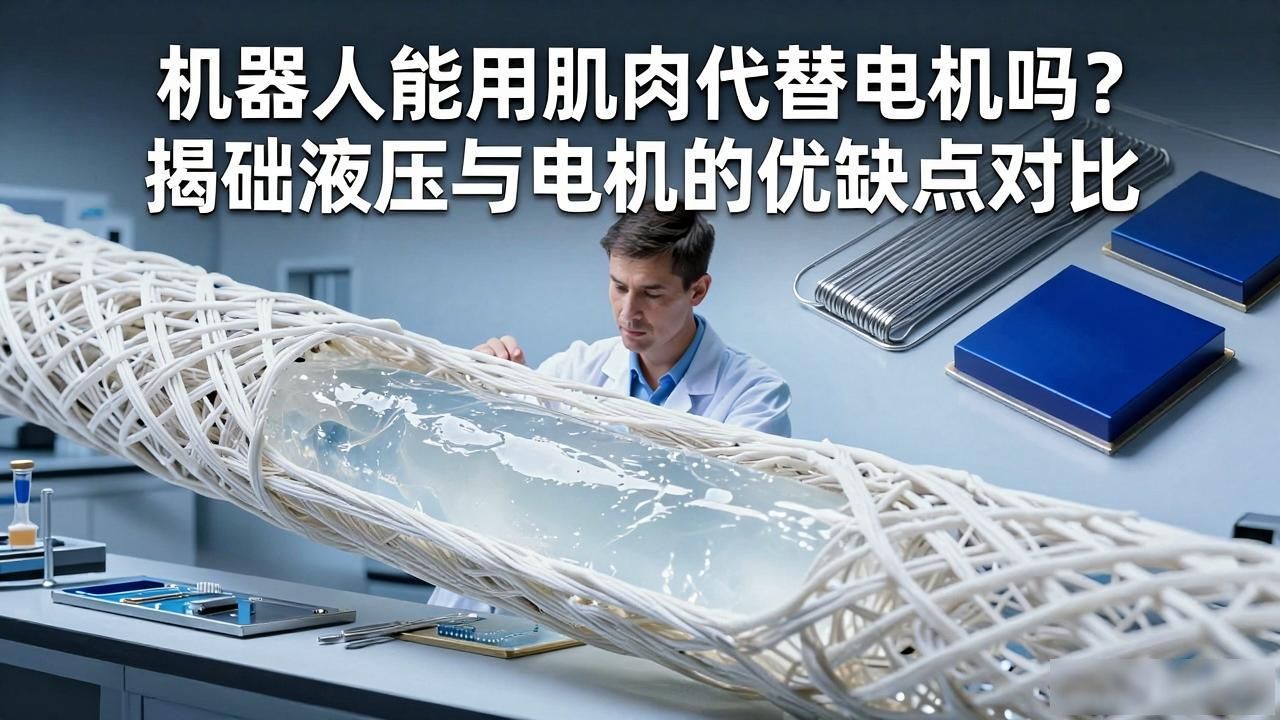
比如, 德克萨斯大学的纳米科技方面的专家, 采用“纺线”这种形式, 将纳米纤维导管形成肌纤维, 接着在纤维导管里添加石蜡用来导热, 借助石蜡热胀冷缩的特性促使肌肉进行运动。除掉纳米纤维之外呢, 还有记忆合金丝、压电陶瓷等形形色色稀奇古怪的材料。然而这些材料当中大部分仅仅能够保障伸缩性, 却没办法保障效能以及成本。
哪些机器人已经长出肌肉了?
虽有人造肌肉的研究数量不少, 不过当下通常仅能于两个领域, 看到人造肌肉于机器人之上的运用。
一类是机械外骨骼。
气动人造肌肉, 因材料有着轻便的特质 , 以及柔软舒适的特性 , 从而成为了机械外骨骼里最受青睐的动力装置。
然而问题在于, 气动人造肌肉的动力源, 在携带以及移动方面并不便利, 并且它无法如同电力驱动那般借着充电来提升便携性。如此一来就致使, 源于气动人造肌肉驱动的机械外骨骼所提供的动力, 还有其使用的场景, 总归会存在一定局限, 像是固定于某一个地方来使用, 又或者仅仅是在手部、腿部等地方进行小规模的应用。
然而即便这般, 气动人造肌肉早就拥有了较高的实用性。像是能够在快递业员工较短距离搬运物品之际予以支撑, 又或者当作手部、腿部康复器械来运用。
另一类则是软体机器人。
要确保灵活性以及伸缩性, 人造肌肉所运用的柔软材料, 与软体机器人达成了契合, 甚至应当讲, 恰是鉴于人造肌肉存在研究进展, 软体机器人的出现这件事以及应用才能够变为可能。
机器人的应用场景划分成两种, 其一乃是结构化场景, 就像工业生产那样, 对于机械手与车床之间存在着的所有那一些距离数据是已经知晓的, 借此便可达成精准控制;另一种情形为非结构化场景, 似复杂空间的勘探这般, 所掌握得到的数据数量极少, 没有办法开展精准控制, 在这个时候, 柔软且灵活的机器人于展开行动之际就得具备更多的优势了。
但是当下而言, 倘若软体机器人仅仅凭借人造肌肉来驱动, 那么也会存在诸多问题, 举例来说, 电极连通材料或者温度发生变化时, 对材料控制精密度的影响程度均较为有限, 一个仅仅会胀大缩小的机器人, 在实际应用过程当中其用处都颇为有限, 绝大多数情况下, 依旧需要依靠机械装置以及人造肌肉共同驱动。
有肌肉的机器人……可能离我们还很远
其实, 我们很难在机器人身上看到人造肌肉应用。其中最关键的原因, 在于我们现在所需要的, 是精密的机械控制。
机械手会严谨地依照每一个步骤开展工作, 扫地机器人能为自身设定限定严格的行进路线, 也就是说, 当下现有的机器人依旧太过缺乏智能, 基本不存在容错机制, 自然而然也无法运用人造肌肉具备的灵活弹性优点, 即便如今深度学习取得了一定发展, 多数情况下也是借助高频高效的计算为机器人输出灵活且严谨的指令。
有意思的是, 当初容错性比较高的模糊控制理论, 没能得到良好的发展, 其中一部分缘由是, 机械驱动以及金属材料, 在模糊控制的情形下, 容易发生事故。
相信未来, 随着模糊控制理论不断发展, 在未来, 或许我们会准许一个小机器人, 在房间里到处随意转动, 以此来熟悉环境, 此时人造肌肉便会发挥作用。
当然, 当下人造肌肉自身的造价情况, 工作效率表现, 控制能力方面, 特别是工业化程度, 也与机械驱动存在差距。或许未来等人造肌肉渐渐离开实验室, 终有一回钢铁和塑料已不再算是机器人的整组成部分。