智东西4月11日传来消息, 长久以来, 类人型机器人的研发, 始终朝着, 去复现人类的行为, 进而辅助人类生活的方向发展着。近日, 来自英国以及日本的有关研究人员, 向外释放了一些全新的技术, 这些技术能够使机器人拥有, “和人类一样的触觉”, 并且能够让机器人从事, 诸如“帮助人类穿衣服、剥香蕉”等这般更加精细的操作。
“人工指尖”正在触摸球类玩具
在这些技术里头, 存在着借助“人工神经元”来对机器人加以反复训练所达成的成果, 还存在有在“人造指尖”这类新元件的助力下取得的全新突破。这些技术如真正得以铺开应用, 将会为工业制造、医疗以及劳动力短缺等诸多问题带去新的解决办法。
一、3D打印“人造指尖”,赋予机器人比肩真人的触觉
人类感知世界的最直接方式是接触 , “触觉”属于人体神经系统里的重要构成部分 , 它于人类之间的情感互动里发挥着重要作用。皮肤以及皮肤下覆盖的神经是把“感觉”向大脑传达的桥梁。触觉助力人类分辨物体 , 最终大脑操控双手 , 挑选拿捏它们的力道。然而对于由金属和电路构成的机器人而言 , 怎样能在它们身上重现人类的“触觉”呢?
解决办法由英国布里斯托大学的研究人员给出, 那就是TacTip, 也就是所谓“光触觉传感器”, 伦敦大学研究“触摸行为”的Mandayam Srinivasan把TacTip称作: “自然触摸与人工触摸的近距离接触, 这是改进机器人‘触摸方案’的必要步骤。”。
装备了TacTip的机器人成功拿起千纸鹤
最早能追溯到2009年, 那时布里斯托大学研究人员受人类皮肤启发, 手工组装出首个“人造指尖”, TacTip原型机由此诞生。但因当时技术受限, 首个“人造指尖”不像真人手指那般纤细, 它有罐装汽水般大小。之后随着3D打印技术迅速发展, 终于在2018年, 研发团队借助3D打印技术, 把“人造指尖”体积压缩到了成人大脚趾大小。
同时, 因为3D打印技术具备为“人造指尖”打造类似人类皮肤的多层结构这种能力,研发团队在近期把“人工神经网络”整合进了“人造指尖”里。到了这个时候, “完全体”的TacTip正式实现。
长久以来, 工程师们始终尝试着要让机器人如同人那般灵巧, 配备着”人工神经网络“就算算是解决方案当中的一个, 然而来自伦敦大学的触摸研究员Mandayam Srinivasan却声称: ”当前机器人的触摸结果反馈依旧远远比不上人类。“不过TacTip的研发团队好像是寻找到了更为理想的解决方案, 也就是”人类触觉“与”机器反应“的相通之处——信号。
在人类指尖皮肤同物体相接触之际, 布满皮肤的神经末梢借由突触的形变朝着大脑传递“摸到东西”的指示, 而后神经会给大脑发送“快与慢”两类信号, “快速”信号用以协助我们防止物品掉落, “滞后”的信号用来传布物体的形状。大家大概快要瞧出些眉目了, 触觉反馈给大脑借助的是神经信号这种方式, 指令反馈到机器人依靠的是数字信号这种方式, 二者的形式都是“信号”, 要是能够精准地运用数字信号去模拟神经信号并传输给机器人, 那么说不定就能使机器人具备可与真人相媲美的触觉, TacTip的原理正是这般。
首先, 为使信号模拟达到“精确”程度, 研发团队给TacTip制作了如人类皮肤那般的“橡胶表层” , 在这“橡胶表层”之下, 安装了一套类似人类神经突触的针状凸起阵列, 这些凸起阵列模拟了人类皮肤的中间表皮脊。组成这些阵列的“触角”坚韧且富有弹性, 当TacTip开始实施“触摸”动作时, 接触到物体表面的阵列会开始弯曲, 凭借弯曲的速度来产生人类触觉里的“快信号”, 以防TacTip拿不稳物品。
TacTip的工作原理
其二, 于这套“阵列”的下方之处, TacTip的研发团队向其安装了一个摄像头, 此摄像头用于监测“凸起阵列”的弯曲程度, 那些摄像头所记录下的“弯曲程度”会被转化为人类触觉里的“慢信号”, 借由这些让TacTip判断出它“拿到了什么东西”。
来自芝加哥大学, 从事触摸神经元基础研究的神经科学家Sliman Bensmaia认可了这套原理, 他觉得, 人类多数的触觉源自皮肤力学, 而TacTip的结构与方法刚好契合这一规律。
在TacTip正式大功告成之后, 研发团队里来自布里斯托尔大学的工程师Nathan Lepora及其一同做事的人着手对TacTip展开了首次检测, 触摸的物品是“灯芯绒状材料”, 缘由是这种材料的表面纹理呈现出高低不平、有规则又不规则的状态, 并且触感也是多元变化的, 与此同时这次开展的检测, 将会把以真人触觉的神经元信号作为参考样本依据来判断出最终的成果。
值得欣喜的是, TacTip的测试首次亮相结果十分优异, 依据其研发团队于4月5日在《皇家学会杂志:界面》(Journal of the Royal Society Interface)上公布的结果, TacTip能够像真人一样精准地辨别出“灯芯绒状材料”的凸起改变, 还有纹理之间的缝隙, 其输出的神经元信号和真人接触“灯芯绒状材料”时输出的神经元信号高度相符。
TacTip反馈触摸神经元信息原理图
然而, TacTip的缺点也跟着显现出来了, 它不像真人的指尖皮肤那般敏感。换句话说, 人类的指尖皮肤能够察觉到像铅笔芯那样宽窄的缝隙, 可是要让TacTip“触摸”到, 就得把这种间隙提升两倍。研发工程师Nathan Lepora觉得, 只要团队能研发出更薄且集成更多“凸起阵列”的橡胶表层, 随着“凸起阵列”密度的增大, TacTip的灵敏度将会更进一步提升。
于是, 在第二次测验开始前, 实施研发活动的团队, 不但给TacTip加添了更多的“凸起阵型”, 并且于先前的构造根基上, 增添了麦克风。麦克风被添加进来, 是为达至的用意为, 收纳, “凸起阵型”在触碰到物体表层之际, 因摩擦而生成的声音讯息, 借由如此这般的具体举措, 来模拟人类深度皮层里另外一组感知“震动”的神经末梢, 这使得TacTip具备了和人类相同的, 能够感受物体表面粗糙程度的能力。
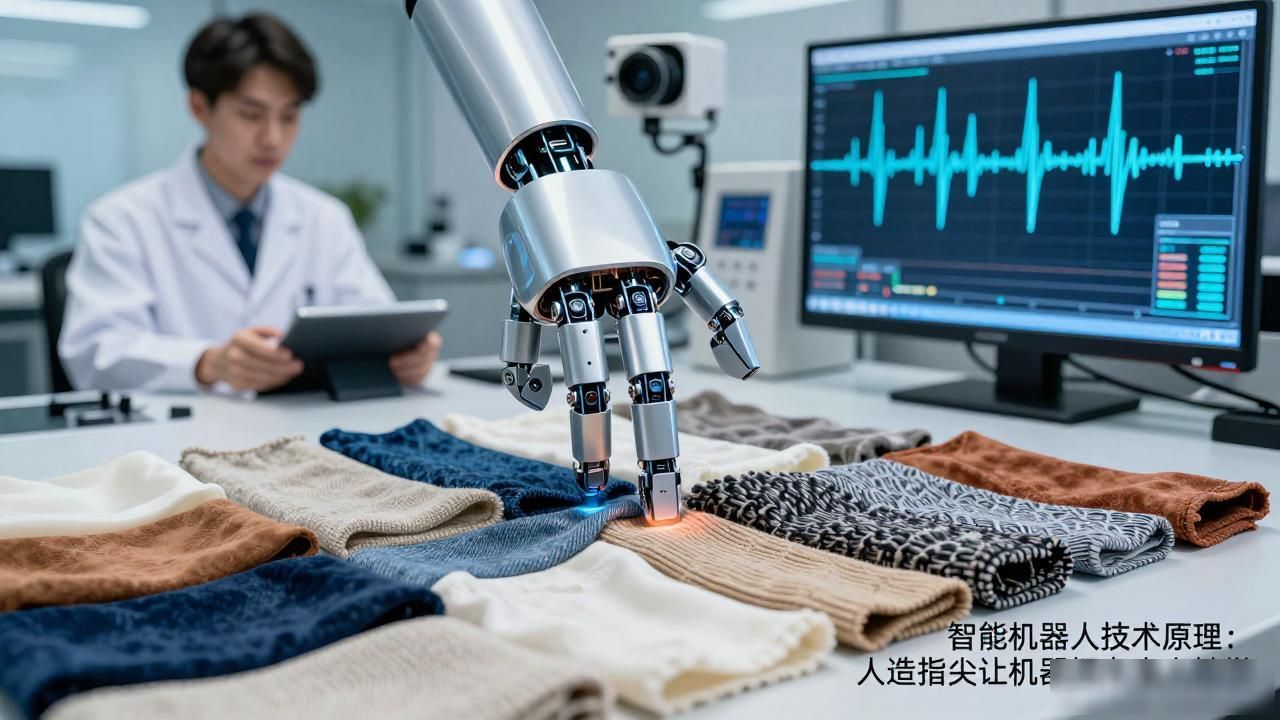
“增强版”的TacTip, 就这样迎来了“增强版”的第二次测试, 在此次测试里, 测试人员加大了难度, 她们尝试让TacTip分辨13种各异的纺织面料, 当然, 最后的结果依旧没有使人失望, 在摄像头与麦克风的双重助力下, TacTip输出的神经元信号, 依仍比肩真人触摸时输出的神经元信号结果。
TacTip的表现使科奇大学从事可穿戴传感器工作的机械工程师Levent Beker发出赞叹, 他赞叹“机械手终于可以感人类手指所感” , 此前大力支持TacTip原理的Bensmaia在看到实际测试结果后对其赞不绝口, 他觉得, 迄今为止没有其他人采取过像TacTip一样有趣的方式来让机器人获得“触感”, 这非常酷。与此同时, Bensmaia持有这样的观点, 那种可进行形状改变的TacTip能够直接套在机器人的机械手指上面, 还能够直接套在机器人的机械脚趾上面, 它可以对机器人提供帮助, 达成检测物体的目的, 达成拾取物体的目的, 达成操纵物体的目的。
关于这样设想, TacTip研发团队里的Leporar声称, 的确, 现今的“机器手”得借助机械臂以及精准编程方可达成工作, 它们极难抓取细小且坚硬的物品, 像牙刷与钢笔这类。然而TacTip可不依赖编程, 就能使机器人或者机械假肢去处理各种形状及大小的物体。
与此同时, 就未来TacTip的体积这一情况而言, Leporar亦表明, 鉴于3D打印技术不断向前推进, 并且摄像头与麦克风元器件的体积呈现出缩小态势, TacTip将会进一步朝着小巧精致的方向发展, 愈发靠近“人类指尖”的面积, 与此同时, 更小的体积亦能够促使TacTip检测到精细程度更高的纹理。
相对Lepora的这份自信来说, Bensmaia所持的是保守意见, 他觉得追根溯源, TacTip模仿出来的触觉神经信号跟真人指尖的信号并非完全一样, 这是由于真实皮肤的信号反馈更为强烈, “它仅仅是几乎无限趋近于真实的皮肤。”Bensmaia这样认为, 而且对于未来TacTip能够变得“多小”, 他还要说难以预估。
然而不管怎样来讲, TacTip的成功是让人感到欣喜愉悦的, 能够想象得到, 它不但能够使得机器人具备“触觉”, 给它们带去主动感知以及分辨周围物体的能力, 与此同时还让机器人摆脱了一成不变的编程指令的限制, 给予它们主动去改变相应动作(像是抓取东西力度)的能力, 以此让机器人自身的动作变得更加“细腻”。
将其应用于机械假肢范畴, 在此, TacTip能够复现那种被称作“指尖的触感”的东西, 进而再次架构起大脑与神经末梢之间的信息传递渠道, 最终让残疾人再度收获那种性质属于“完整的”触摸事物的能力。康奈尔大学有位材料科学家叫罗伯特·谢泼德, 他表示, 从根本上来说, TacTip这项研究对学者们弄明白“触摸”在人类神经里的运作原理能起到帮助。他觉得, 基于创作团队已基本明晰神经末梢给大脑反馈“触感”的原理思路, 所以能让配备了TacTip的起重机去“轻轻”拿起纸飞机且不将其损坏。对其他人而言, TacTip是值得去进行学习以及加以了解的一种存在。
二、帮人穿衣,代剥香蕉,动作越小越显细腻
有“人工指尖”一同被释出, 还有“机器人成功辅助医疗人体模型穿衣”, 以及“日本机器人可以剥出完整香蕉”的相关技术成果。
由Fan Zhang和Yiannis Demiris共同发布在《science》网站上的成果, 是机器人成功辅助医疗人体模型穿衣, 在医疗人体模型上开展的实验, 使机器人完成了从衣架上取下衣服, 在病床上找到病人, 展开衣服、抬起人体模型的手臂最终为模型完成穿衣这一蹴而就的自动化过程。
这项实验成功了, 这表明那些像高位截瘫这类失去上肢行动能力的患者, 能够借助机器人的协助成功开展穿衣操作, 对患者家属来讲, 会极大压缩照护病人的人力成本。
据研发团队讲, 为达成让机器人协助人类穿衣的流程, 在研发时他们没法不面对并解决两大难题。其一, 是得让机器人促使衣服, 从“挂”于衣架上的不可穿模样, 转变为“取”下衣服的可着装模样;其二, 是要令“给病人穿衣服”这个动作, 从“模拟指令”转变成为“机械动作”。
针对首个问题, 那研发团队挑选了一种合乎情理的“预抓握”操作办法予以解决。在使机器人开展“取衣服”动作以前, 先让机器人于自身和衣架之间开展距离测量, 从而让机器人预先知晓其自身与衣架之间的距离, 借由这事来解决“距离不固定”的问题。然而, 对于第二个问题而言, 研发团队给机器人的场景模拟器引进了“服装物理学”的相关算法, 借助与神经网络数据的对照比较, 达成对真实服装的观察, 测定其物理方面的相似性, 凭借这个来校正模拟器有可能会出现的误差。
当下, 运用这项技术的双臂机器人, 其穿衣成功概率已然超出百分之九十。揣度一番, 要是这项技术持续向前推进, 双臂机器人在穿衣之外还能够开展喂饭、盖被子以及递取东西等行为时, 那么对于医疗领域的助力将会难以估量。
最后, 再来瞧瞧东京大学的研究人员成功使双臂机器人剥出完整香蕉这一事情。想必大家都明白, 人类动作幅度越小, 机器人复现的难度就越高, 它对机械结构的精密程度而言要求也越高, 不管是角度、力道等哪方面, 这都是对机械臂编程操作一场很大的考验。
路透社发布了这样一则信息, 东京大学信息学院的ISI实验室, 在日前发布了一则视频, 视频当中所展示的双臂机器人, 能够在大概三分钟的时长内, 完整地剥掉一根香蕉的皮, 且还不会对果肉造成伤害, 虽说成功率仅仅只有57%, 然而对于机器人进行“精密操作”的研究而言, 无疑有着重大意义。
那份研发团队之中的成员Heecheol Kim、Yoshiyuki Ohmura以及Yasuo Kuniyoshi, 运用了“深度模拟学习”这样的方法去训练机器人, 他们开展了数百次剥香蕉的动作演示, 以此来生成充足的数据, 进而让机器人开展重复的学习, 最终在历经13个小时的训练以后, 机器人成功达成了“剥香蕉”的动作。
双臂机器人拿起香蕉并剥皮而不压扁里面的水果
学习更多能力, 是通过这种方法训练机器人达成的, 与此同时, 团队里的Kuniyoshi觉得, 这样的训练方式能够有效地促使机器人去学习更多精细的人类动作, 像重复的流水线工作, 进而凭借它去解决日本劳动力短缺出现的问题。
可以这么讲, 如今机器人能完成的工作, 不管是穿衣, 还是剥香蕉, 都变得愈发精细与复杂, 与此相对应的是, 机器人在我们生活里的应用场景, 也持续在增加, 从照顾病人, 辐射至解决整个医疗行业的问题, 从代替工人, 辐射至解决整个社会的生产力问题, 这些技术的成功, 在未来极有可能推动社会的进程, 成功使机器人完成触摸、穿衣以及剥香蕉这些动作, 同样是技术积累的外在体现。
结语:强化学习成关键,“仿人”机器人技术迎来新突破
显而易见, 目前机器人学习的主要途径, 仍是经由反复开展强化训练得以实现, 然而, 类似“人造指尖”这般人体仿生学技术的融入之举, 又为机器人学习开辟了全新路径 , “人造指尖”在当前机器人领域无疑是别具一格的独特存在, 只是与之相对而言, 同传统的“模拟训练”相比较, “人造指尖”的机械结构会更为精密, 其产品自身所涉及的技术也更为繁杂多样。
机器人不应当仅是指令的承载者, 它更应拥有能与人脑相媲美的智能, 要具备学习的能力, 要懂得对问题进行分析, 还能够执行精密的操作。“人造指尖”这项技术的成功恰好对应了上述所说的条件之一, 辅助穿衣技术的成功也对应了其中一个条件, 剥香蕉技术的成功同样对应了一个条件, 并且这三项技术的成功从侧面也反映了人工智能技术的推进。对于行业而言, 今后机器人的训练方式, 很有可能会从原本“机械式地模仿”, 转变为通过传感器加持下的“主动学习”, 一旦出现这样的改变, 那么机器人学习人类的进程将会大幅加快。