将目光投向当下的生活以及工业场景之中, AI机器人已然不再是科幻电影里所呈现的虚拟形象了。在餐厅里出现的送餐机器人, 于工厂里发挥作用的工业机械臂, 在家庭中承担清扫任务的扫地机器人, 还有在灾区救援时投入使用的特种机器人, 它们能够做到精准地移动, 进行自主的判断, 开展智能的作业, 而这一切的背后全都离不开一套核心的支撑, 那便是机器人AI算法。要是把机器人的机身、传感器、电机看作是它的“身体五官与四肢”的话, 那么AI算法就是它的“大脑”, 就是这“大脑”决定了机器人究竟能不能看懂这个世界, 能不能思考相关问题, 能不能实现自主行动。此刻, 利多星以及五星智投给众位谈一谈机器人AI算法的有关知识哟!
客厅不装电视,现在流行这样设计!
普通AI算法跟机器人AI算法, 很多人会将它们混淆: 我们日常用的语音识别、图文生成AI, 大多属于“静态智能”, 仅需处理数据、输出结果就行;而机器人AI算法则是动态闭环智能, 要实时感知环境, 进行状态分析, 做出一项决策, 控制相应动作, 全程适配复杂且多变的真实物理世界, 这便是它的核心独特之处。
一、机器人AI算法的核心逻辑:感知-决策-执行闭环
工作逻辑属于所有智能机器人的, 皆是依照一套通用的算法闭环体系去遵循的, 这是机器人能够自主运行的底层框架, 它分为三个核心环节, 三个核心环节环环相扣、实时迭代, 是构成这个框架系统的关键部分:
1. 感知层:看懂、听懂、读懂环境
第一步是机器人认知世界的感知, 这等同于人类的视觉、听觉、触觉以及方位感知。硬件采集的原始数据, 诸如激光雷达、摄像头、陀螺仪、红外传感器、力传感器等, 会被算法收集, 之后经过清洗、分析以及重构, 把杂乱的物理信号转变为机器人能够理解的“环境信息”。
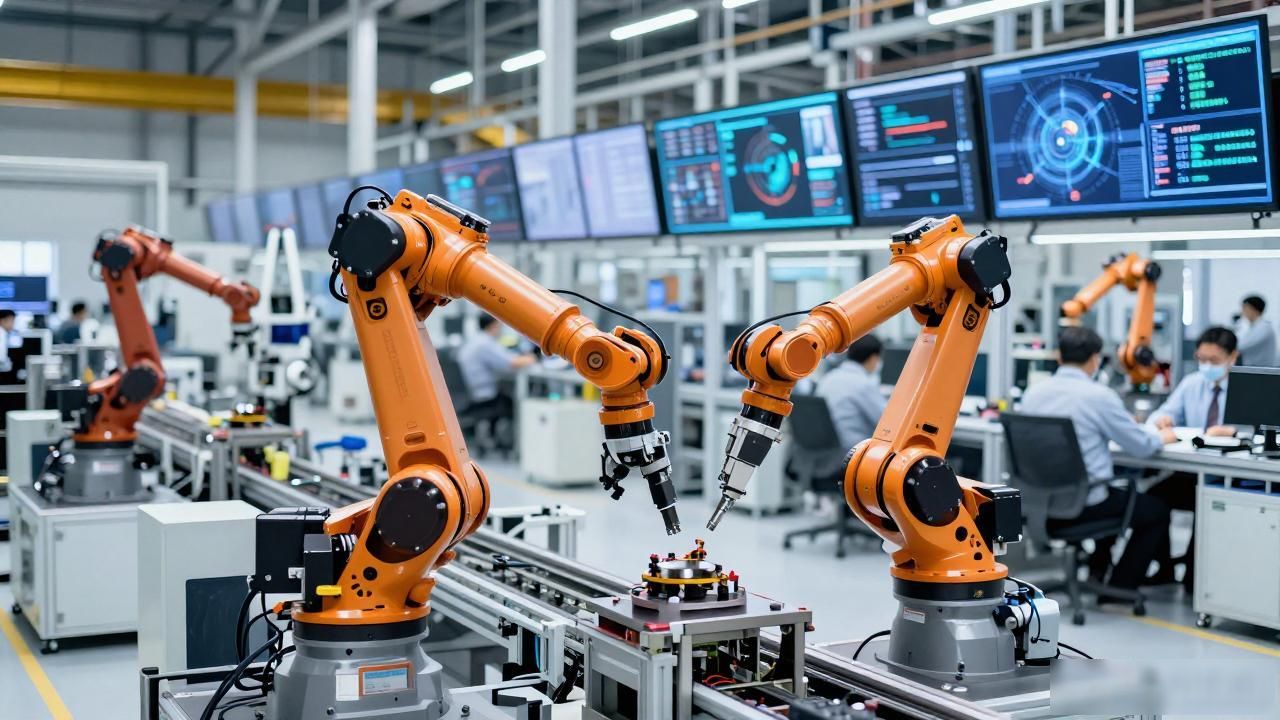
以扫地机器人为例, 它借助激光雷达算法去扫描房间户型, 进而识别桌椅等障碍物;工业机器人凭借视觉算法来识别工件位置, 还能分辨产品瑕疵;服务机器人依靠语音感知算法识别人类指令, 并且判断对话场景。要是没有感知算法, 那么机器人就如同失明、失聪的机械设备, 只能够完成固定的预设动作。
2. 决策层:思考判断、规划行动方案
机器人AI大脑的核心是决策层, 智能差距的关键也是决策层。感知层获取环境信息之后, 决策算法会依据任务目标、环境规则、自身状态, 计算出最优的行动方案, 解决“下一步该做什么”的问题, 解决“下一步该怎么走”的问题, 解决“下一步该怎么做”的问题。
AI决策算法具有自主优化能力, 这与传统程序只有的固定指令不同。当环境出现变化, 像机器人行进时突然有障碍物出现、或者工业作业时工件位置发生偏移, 算法不会机械地去执行原来的程序, 而是会实时重新规划路径, 并且调整作业策略, 以此来适配突发场景。
3. 执行层:精准控制、落地动作
执行层是机器人行动得以落地的保障, 借助控制类算法把决策指令转变为精确的机械动作。不管是机械臂的精准抓取, 还是机器人的平稳行走, 亦或是无人机的稳定悬停, 都要求执行算法随时调整速度、力度、角度、位置, 以抵消机械误差以及环境干扰。
这个闭环不是一次就完成的, 是每秒会有数十次, 甚至上百次的实时循环, 它能让机器人持续去适配环境的变化, 进而实现真正的“自主智能”。
二、机器人主流AI算法:四大核心体系
机器人的AI算法打造出的整个规模巨大的体系, 依据功能所应用的场景情况可以分化成四大处于核心地位的类别, 其涵盖了从进行感知开始, 到实现定位, 再到开展规划, 最后到实施控制这样一整个完整的流程, 并且它还是当前在商业应用以及科研领域所使用的机器人的核心技术方面的支撑。
1. 机器视觉算法:机器人的“眼睛”
最广泛应用于机器人的AI算法乃是机器视觉, 其核心在于使机器人能够领会图像以及视频, 进而达成识别、检测、分割、定位、测量等诸多任务。主流算法涵盖YOLO、CNN卷积神经网络、语义分割算法等, 这些算法依托深度学习技术。
处在工业场景里, 视觉算法得以达成产品缺陷检测, 还能进行零件分拣, 也可实现焊缝识别, 其精度可达微米级;于服务场景当中, 能够实现人脸识别, 兼可完成障碍物识别, 还能进行场景分类;在自动驾驶机器人这个领域, 它能够精准识别车辆, 也能识别行人, 还可识别交通标识。与传统视觉算法相比较而言, AI视觉算法最大的优势在于抗干扰能力很强, 在光线出现变化时, 在存在遮挡状况时, 在面对复杂背景的情况下, 依旧能够维持高识别准确率。
2. 定位与建图算法:机器人的“空间认知”
对于机器人而言若想要进行自主移动, 那么首先需要弄清楚“自身所处位置究为何处、周边环境究竟是何种模样”, 而这恰恰就是定位与建图算法所具备的核心价值意义所在, 于其中最具代表性的当属SLAM算法(同步定位与地图构建)。
于未知环境里, SLAM算法凭借传感器数据, 一方面实时构建环境之地图, 另一方面精准定位自身所处位置, 完全摆脱了传统机器人需提前铺设轨道、预设坐标的限制。我们日常所使用的扫地机器人、商场巡检机器人、户外配送机器人、矿山勘探机器人, 其核心皆依赖SLAM技术。依据传感器的不同, 又被分为激光SLAM以及视觉SLAM, 激光SLAM精度更高、稳定性更强, 多应用于工业场景;视觉SLAM成本更低、适配性更广, 多应用于民用场景。
3. 路径规划算法:机器人的“导航思维”
机器人在知晓自身位置以及环境以后, 需要去规划出安全且高效的行进路线, 而这正是路径规划算法所具备的作用。此类算法主要被划分成传统算法以及智能AI算法这两类。
传统算法, 以A*算法, 以及Dijkstra算法为代表, 适合静态的, 简单的场景, 能够快速规划出最短路径;而基于强化学习的, 深度学习的AI规划算法, 更适配动态的, 复杂的场景。比如说, 在人流密集的商场里, 配送机器人需要实时避让行人, 规避临时障碍物, 调整行进速度, AI算法能够通过不断学习, 优化路径策略, 提升通行效率和安全性, 实现“智能避障, 动态导航”。
4. 运动控制算法:机器人的“身体平衡感”
保障机器人动作精准、运行稳定的基础在于运动控制算法, 它主要承担调节机器人运动状态之责, 致力于解决诸如行走、旋转、抓取、平衡这类动作的精准控制难题。常见算法涵盖了PID控制算法、模型预测控制以及强化学习控制算法等。
将双足人形机器人能够平稳行走、上下台阶这件事归功于运动控制算法, 把四足机器人能够适应山地、草地等复杂地形归因于运动控制算法, 把工业机械臂能够精准抓取易碎、精密工件归结也为运动控制算法。AI赋能后的控制算法, 可针对那些机械磨损、地面颠簸、负载变化等问题进行自主适配, 与传统固定控制算法相较, 其稳定性和容错率有了大幅提升。
三、机器人AI算法的广泛应用场景
借由各种各样AI算法的不断迭代更新, 机器人已然从那种“程序化的机械工具”转变成为“智能化的作业主体”, 并且深入到各个不同的行业之中:
在工业领域当中, 智能机械臂凭借着视觉识别以及轨迹规划算法, 达成自动化的分拣, 还有焊接、装配以及质检等工作, 这极大地提升了工业生产的精度, 并且提高了效率, 从而助力智能制造实现升级。
在民生服务范畴之内, 扫地机器人、送餐机器人以及导购机器人, 借助SLAM建图、动态避障算法,独立自主地去完成清洁、配送、引导等各类服务, 从而给日常生活带来便利。
专注特种作业范畴: 像火灾扑救运用到的机器人, 地质勘探所使用的机器人, 灾害救援部署着的机器人, 凭借具备超常适配能力的人工智能算法, 于遭遇高温情况, 显现危险特征, 处于未知状态的环境里, 自行实现探测, 开展巡检工作, 实施救援行动, 以此来代替人类去达成存在危险性质的作业。
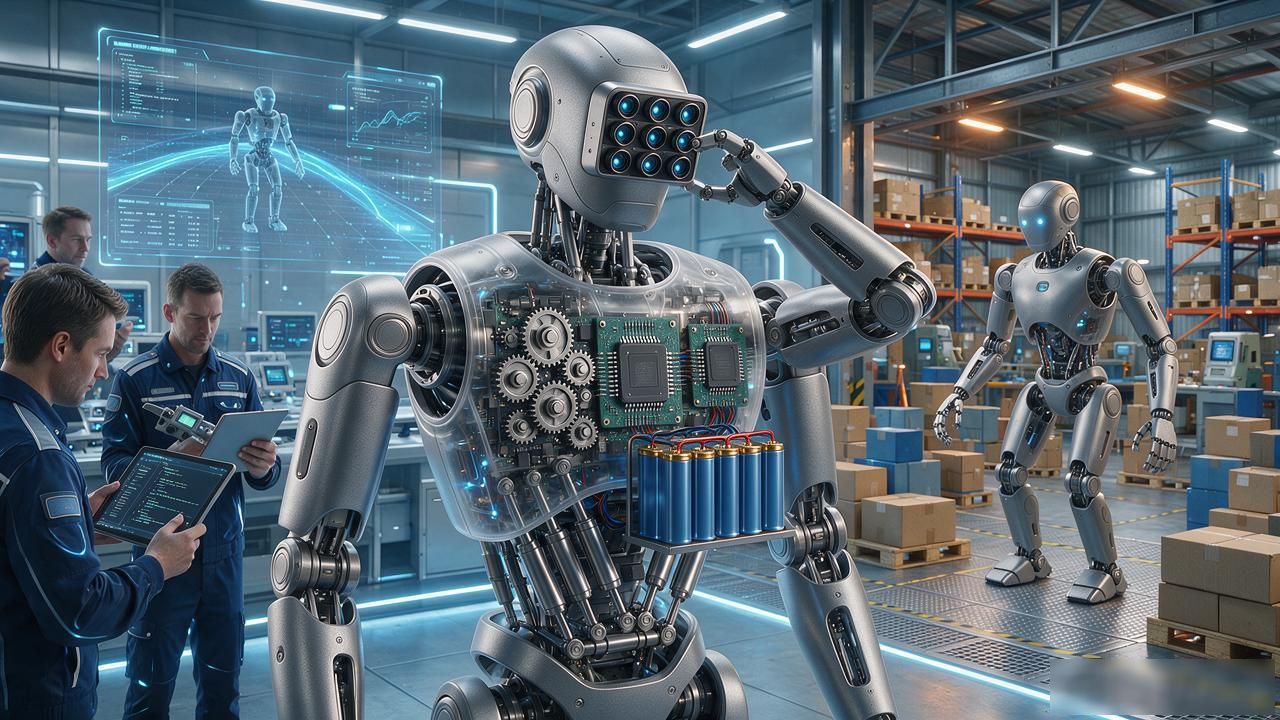
前沿的人形机器人领域, 它结合了视觉感知, 还结合了全身运动控制以及智能决策算法, 进而人形机器人达成了行走、交互、搬运等拟人化动作, 最终它成为了未来智能机器人的核心发展方向。
四、现存局限与未来发展趋势
当下的机器人AI算法已然达成了规模化商用, 然而仍旧存有一定的局限之处, 其一乃是环境泛化能力欠缺, 于极端天气状况之下, 在极端复杂且陌生的环境当中, 机器人的感知以及决策准确率会出现大幅度地下降, 其二是多任务协同能力较为薄弱, 大多数的机器人仅仅能够完成单一的任务, 很难适配复杂的复合型作业, 其三是实时性和算力之间存在矛盾, 高精度的AI算法需要大量的算力予以支撑, 小型轻量化的机器人难以承受。
在未来, 机器人AI算法会朝着三个大方向进行迭代升级, 其一, 是实现轻量化以及高效化, 要去优化算法的结构, 进而降低算力的消耗, 以此适配小型机器人终端;其二, 是达成多模态融合, 需融合视觉、听觉、力觉、雷达等多种维度的感知数据, 目的是提升环境认知的精度;其三, 是走向自主学习与通用智能, 依靠大模型、强化学习技术, 使得机器人拥有自主迭代、举一反三的能力, 从而从“专用智能机器人”迈向“通用智能机器人”。
五、结语:算法定义机器人的未来
机器人的进化历程, 实际上是AI算法的迭代进程。一开始, 只能重复固定动作的程控机器人, 到现在, 能够自主感知、独立做出决策、进行智能作业的AI机器人, 所有的突破, 都源自算法技术的革新。硬件决定了机器人的“上限形态”, 然而, AI算法决定了机器人的“智能高度”。
伴着人工智能技术持续不断地突破, 机器人AI算法会接连打破技术方面的壁垒, 使得机器人趋向更智能, 变得更灵活, 达成更适配人类生产生活的状况, 进而成为推动智能制造, 助力智慧生活, 促进智能科技发展的核心动力。